Domain pcgb.de kaufen?
Wir ziehen mit dem Projekt
pcgb.de um.
Sind Sie am Kauf der Domain
pcgb.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain pcgb.de kaufen?
Wie programmiert man einen Roboterarm?
Um einen Roboterarm zu programmieren, muss man zunächst die Bewegungen und Aktionen definieren, die der Arm ausführen soll. Dies kann durch das Schreiben von Code oder das Verwenden einer speziellen Software erfolgen. Der Code oder die Software wird dann an den Roboterarm übertragen, der die Anweisungen ausführt und die gewünschten Bewegungen ausführt. Es ist wichtig, die richtigen Koordinaten und Bewegungsbereiche festzulegen, um sicherzustellen, dass der Roboterarm korrekt und präzise arbeitet. **
Was mache ich hier mit dem Raspberry Pi Roboterarm falsch?
Es ist schwierig, Ihre Frage zu beantworten, ohne weitere Informationen zu haben. Es könnte verschiedene Gründe geben, warum der Raspberry Pi Roboterarm nicht richtig funktioniert. Möglicherweise haben Sie einen Fehler bei der Verkabelung gemacht, die Software nicht richtig konfiguriert oder es gibt ein Problem mit den Motoren des Roboterarms. Es könnte auch sein, dass Sie die falsche Programmiersprache oder Bibliothek verwenden. Es wäre hilfreich, mehr Details über das genaue Problem zu haben, um eine genauere Antwort geben zu können. **

Ähnliche Suchbegriffe für Bionischer-Roboterarm
Top-Angebote
Produkte zum Begriff Bionischer-Roboterarm:

-
Wie funktioniert die Programmierung und Steuerung eines Roboters anhand eines Roboterarms? Welche Einsatzmöglichkeiten hat ein Roboterarm in der Industrie?
Die Programmierung und Steuerung eines Roboterarms erfolgt durch spezielle Software, die dem Roboter Anweisungen gibt, wie er sich bewegen soll. Dabei werden verschiedene Sensoren und Aktuatoren genutzt, um die Bewegungen präzise auszuführen. In der Industrie wird ein Roboterarm häufig für das Handling von Werkstücken, das Schweißen, Lackieren oder Montieren eingesetzt, um repetitive oder gefährliche Aufgaben zu automatisieren und die Effizienz zu steigern. **
-
Wie kann ein Roboterarm in der Industrie zur Effizienzsteigerung eingesetzt werden?
Ein Roboterarm kann repetitive Aufgaben übernehmen, die für Menschen zu monoton oder anstrengend sind. Dadurch können Arbeitsabläufe beschleunigt und die Produktivität gesteigert werden. Zudem kann ein Roboterarm präzise und fehlerfrei arbeiten, was die Qualität der hergestellten Produkte verbessert. **
-
Was ist der Unterschied zwischen Hardware-Programmierung und Software-Programmierung?
Hardware-Programmierung bezieht sich auf das Schreiben von Code, der direkt auf Hardware-Komponenten wie Mikrocontrollern oder FPGA-Chips ausgeführt wird. Dies erfordert ein tiefes Verständnis der Hardware-Architektur und der Register-Level-Programmierung. Software-Programmierung hingegen bezieht sich auf das Schreiben von Code, der auf einem Betriebssystem oder einer virtuellen Maschine ausgeführt wird. Hier liegt der Fokus auf der Entwicklung von Anwendungen und der Nutzung von vorhandenen Software-Bibliotheken und APIs. **
-
Wie kann ich einen Knopf drücken, damit zum Beispiel ein Roboterarm sich bewegt?
Um einen Knopf zu drücken und einen Roboterarm zu bewegen, benötigst du eine Schnittstelle zwischen dem Knopf und dem Roboterarm. Dies kann beispielsweise über eine elektrische Schaltung oder eine programmierbare Steuerung erfolgen. Wenn der Knopf gedrückt wird, sendet die Schnittstelle ein Signal an den Roboterarm, um ihn in Bewegung zu setzen. **
Wie kann ein Roboterarm in der Industrie zur Automatisierung von Produktionsprozessen eingesetzt werden?
Ein Roboterarm kann in der Industrie eingesetzt werden, um repetitive Aufgaben wie das Greifen, Montieren oder Schweißen von Teilen zu automatisieren. Durch die präzise und schnelle Arbeitsweise des Roboterarms können Produktionsprozesse effizienter gestaltet und die Produktivität gesteigert werden. Zudem kann der Roboterarm dazu beitragen, die Sicherheit der Mitarbeiter zu erhöhen, da gefährliche oder monotonen Arbeiten von Maschinen übernommen werden. **
Welche Funktionen kann ein Roboterarm ausführen und wie unterscheidet er sich von menschlichen Armen?
Ein Roboterarm kann verschiedene Funktionen ausführen, wie z.B. Greifen, Heben, Drehen und Präzisionsbewegungen. Im Gegensatz zu menschlichen Armen kann ein Roboterarm kontinuierlich arbeiten, ohne Ermüdung oder Fehler zu machen. Zudem kann er speziell programmiert werden, um komplexe Aufgaben autonom auszuführen. **
Top-Angebote
Produkte zum Begriff Bionischer-Roboterarm:
-
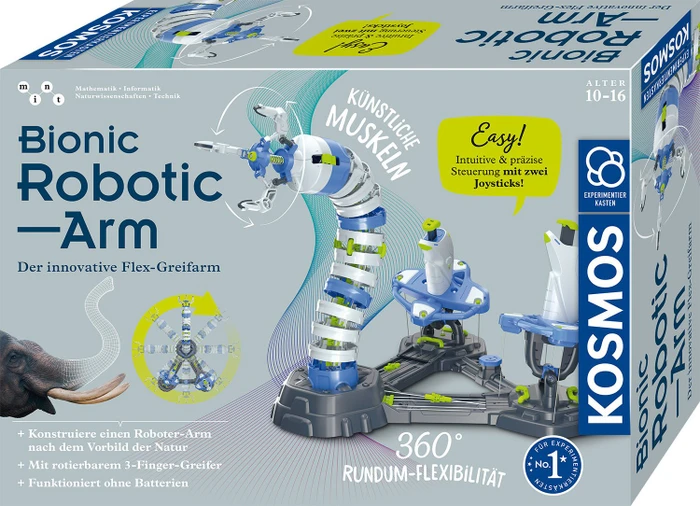
Bionischer RoboterarmBausatz - geeignet ab 10 Jahren Kosmos building set Bionic robotic arm The Kosmos Bionic robotic arm building set introduces children from 10 years of age to the fascinating world of robotics and bionics through their very ow44,49 €*Versand: 4,99 €Sichere Weiterleitung zum Anbieter
-
Wie programmiert man einen Roboterarm?
Um einen Roboterarm zu programmieren, muss man zunächst die Bewegungen und Aktionen definieren, die der Arm ausführen soll. Dies kann durch das Schreiben von Code oder das Verwenden einer speziellen Software erfolgen. Der Code oder die Software wird dann an den Roboterarm übertragen, der die Anweisungen ausführt und die gewünschten Bewegungen ausführt. Es ist wichtig, die richtigen Koordinaten und Bewegungsbereiche festzulegen, um sicherzustellen, dass der Roboterarm korrekt und präzise arbeitet. **
-
Was mache ich hier mit dem Raspberry Pi Roboterarm falsch?
Es ist schwierig, Ihre Frage zu beantworten, ohne weitere Informationen zu haben. Es könnte verschiedene Gründe geben, warum der Raspberry Pi Roboterarm nicht richtig funktioniert. Möglicherweise haben Sie einen Fehler bei der Verkabelung gemacht, die Software nicht richtig konfiguriert oder es gibt ein Problem mit den Motoren des Roboterarms. Es könnte auch sein, dass Sie die falsche Programmiersprache oder Bibliothek verwenden. Es wäre hilfreich, mehr Details über das genaue Problem zu haben, um eine genauere Antwort geben zu können. **
-
Wie funktioniert die Programmierung und Steuerung eines Roboters anhand eines Roboterarms? Welche Einsatzmöglichkeiten hat ein Roboterarm in der Industrie?
Die Programmierung und Steuerung eines Roboterarms erfolgt durch spezielle Software, die dem Roboter Anweisungen gibt, wie er sich bewegen soll. Dabei werden verschiedene Sensoren und Aktuatoren genutzt, um die Bewegungen präzise auszuführen. In der Industrie wird ein Roboterarm häufig für das Handling von Werkstücken, das Schweißen, Lackieren oder Montieren eingesetzt, um repetitive oder gefährliche Aufgaben zu automatisieren und die Effizienz zu steigern. **
-
Wie kann ein Roboterarm in der Industrie zur Effizienzsteigerung eingesetzt werden?
Ein Roboterarm kann repetitive Aufgaben übernehmen, die für Menschen zu monoton oder anstrengend sind. Dadurch können Arbeitsabläufe beschleunigt und die Produktivität gesteigert werden. Zudem kann ein Roboterarm präzise und fehlerfrei arbeiten, was die Qualität der hergestellten Produkte verbessert. **
Ähnliche Suchbegriffe für Bionischer-Roboterarm
-
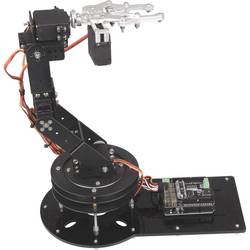
Joy-it Roboterarm Bausatz Grab it Robotarm + Motor control Arduino CR-1774898Roboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit einem Arduino einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert.219,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
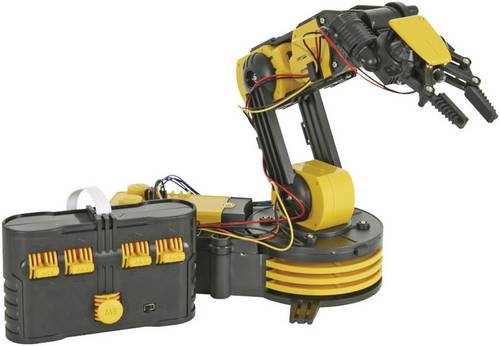
Whadda Roboterarm Bausatz KSR10 Bausatz KSR10Eine Serie Roboterbausätze für den künftigen Ingenieur. Bauen Sie diese Bausätze und machen Sie sich auf angenehme Weise mit der Elektronik- und Mechanikwelt vertraut! Steigen Sie dank diesem Roboterarm mit fünf Motoren und fünf Gelenken in die Welt der Robotertechnologie ein. Der Arm wird ab einem Kontrollgerät bedient und verfügt über eine rotierende Basis, einen bewegbaren Ellbogen, ein bewegbares Handgelenk und eine funktionelle Hand. Der eingebaute Scheinwerfer ist praktisch bei Anwendung im Dunkeln.44,97 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was ist der Unterschied zwischen Hardware-Programmierung und Software-Programmierung?
Hardware-Programmierung bezieht sich auf das Schreiben von Code, der direkt auf Hardware-Komponenten wie Mikrocontrollern oder FPGA-Chips ausgeführt wird. Dies erfordert ein tiefes Verständnis der Hardware-Architektur und der Register-Level-Programmierung. Software-Programmierung hingegen bezieht sich auf das Schreiben von Code, der auf einem Betriebssystem oder einer virtuellen Maschine ausgeführt wird. Hier liegt der Fokus auf der Entwicklung von Anwendungen und der Nutzung von vorhandenen Software-Bibliotheken und APIs. **
-
Wie kann ich einen Knopf drücken, damit zum Beispiel ein Roboterarm sich bewegt?
Um einen Knopf zu drücken und einen Roboterarm zu bewegen, benötigst du eine Schnittstelle zwischen dem Knopf und dem Roboterarm. Dies kann beispielsweise über eine elektrische Schaltung oder eine programmierbare Steuerung erfolgen. Wenn der Knopf gedrückt wird, sendet die Schnittstelle ein Signal an den Roboterarm, um ihn in Bewegung zu setzen. **
-
Wie kann ein Roboterarm in der Industrie zur Automatisierung von Produktionsprozessen eingesetzt werden?
Ein Roboterarm kann in der Industrie eingesetzt werden, um repetitive Aufgaben wie das Greifen, Montieren oder Schweißen von Teilen zu automatisieren. Durch die präzise und schnelle Arbeitsweise des Roboterarms können Produktionsprozesse effizienter gestaltet und die Produktivität gesteigert werden. Zudem kann der Roboterarm dazu beitragen, die Sicherheit der Mitarbeiter zu erhöhen, da gefährliche oder monotonen Arbeiten von Maschinen übernommen werden. **
-
Welche Funktionen kann ein Roboterarm ausführen und wie unterscheidet er sich von menschlichen Armen?
Ein Roboterarm kann verschiedene Funktionen ausführen, wie z.B. Greifen, Heben, Drehen und Präzisionsbewegungen. Im Gegensatz zu menschlichen Armen kann ein Roboterarm kontinuierlich arbeiten, ohne Ermüdung oder Fehler zu machen. Zudem kann er speziell programmiert werden, um komplexe Aufgaben autonom auszuführen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.